Investigadores de la Universidad de Michigan y la Universidad de California en Los Ángeles (UCLA) desarrollaron un pequeño robot, del tamaño aproximado de la palma de una mano, capaz de saltar sobre diferentes superficies y desplazarse por el agua, utilizando extremidades flexibles que almacenan y liberan energía.
El prototipo, inspirado en el movimiento de las ranas, utiliza dos extremidades traseras elásticas que pueden impulsar al robot mediante pequeños saltos. Al incorporar remos en esas mismas extremidades, el dispositivo también puede nadar.
El sistema aprovecha una propiedad de las estructuras flexibles para almacenar energía antes de liberarla de manera repentina. Pequeños motores hacen girar los extremos de dos varillas curvas, provocando que se doblen y retuerzan gradualmente.
Cuando las extremidades alcanzan un punto determinado, cambian de forma rápidamente y liberan la energía acumulada, generando un impulso que permite al robot saltar.
De esta manera, los motores no necesitan producir directamente toda la potencia requerida para el salto, sino que la estructura flexible actúa como un mecanismo para acumular energía y liberarla en breves impulsos.
El prototipo inalámbrico tiene una batería y sistemas electrónicos de control integrados y registra una masa de 98.2 gramos.
Durante las pruebas, logró desplazarse sobre superficies como:
El robot alcanzó una velocidad máxima equivalente a 3.21 veces la longitud de su cuerpo por segundo.
Los investigadores también construyeron una versión prácticamente idéntica, pero con patas rígidas. En las pruebas, el robot con extremidades flexibles alcanzó una velocidad promedio de 2.46 veces la longitud de su cuerpo por segundo, frente a 0.79 veces en el modelo rígido.
La diferencia fue particularmente visible sobre superficies blandas como tela y césped, donde el robot con patas rígidas tuvo mayores dificultades para avanzar.
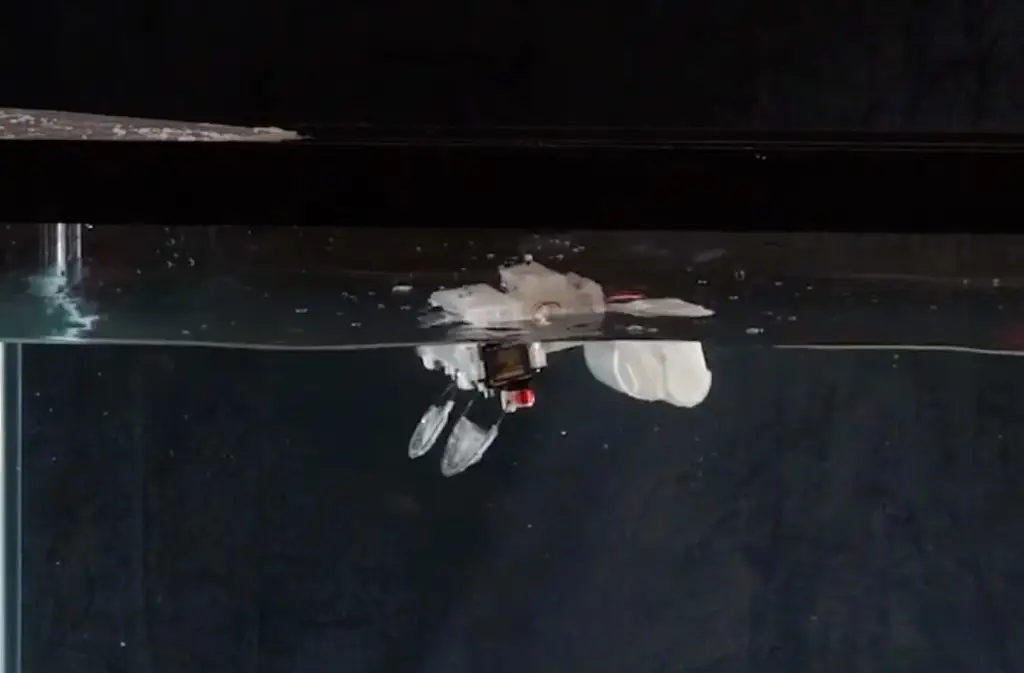
Una de las características más llamativas del prototipo apareció cuando los investigadores impermeabilizaron el robot y colocaron remos en sus extremidades flexibles.
El dispositivo logró entrar al agua y desplazarse a una velocidad aproximada de 0.5 veces la longitud de su cuerpo por segundo. También fue probado en una piscina al aire libre con obstáculos bajo el agua y presencia de viento.
Sin embargo, los investigadores señalan que el sistema de natación todavía no está optimizado y que el robot funciona mediante movimientos intermitentes, por lo que cada extremidad necesita reiniciarse después de realizar una contracción.
El trabajo busca demostrar cómo las estructuras flexibles pueden ayudar a robots pequeños a generar movimientos potentes sin recurrir a motores de gran tamaño.
Esta característica podría ser útil en el desarrollo de robots miniaturizados, debido a que estos dispositivos tienen un espacio limitado para incorporar motores, baterías y sistemas de transmisión.
Los investigadores consideran que el mecanismo podría adaptarse a diferentes escalas, incluso en robots de apenas unos cuantos milímetros, aunque todavía se requiere investigación para mejorar aspectos como la sincronización, el reinicio de las extremidades y el desplazamiento en el agua.
Por ahora, el prototipo representa una demostración experimental de cómo almacenar energía en la propia estructura de un robot y liberarla rápidamente puede permitirle realizar movimientos que serían difíciles de conseguir únicamente con motores pequeños.
Con información de Science Alert